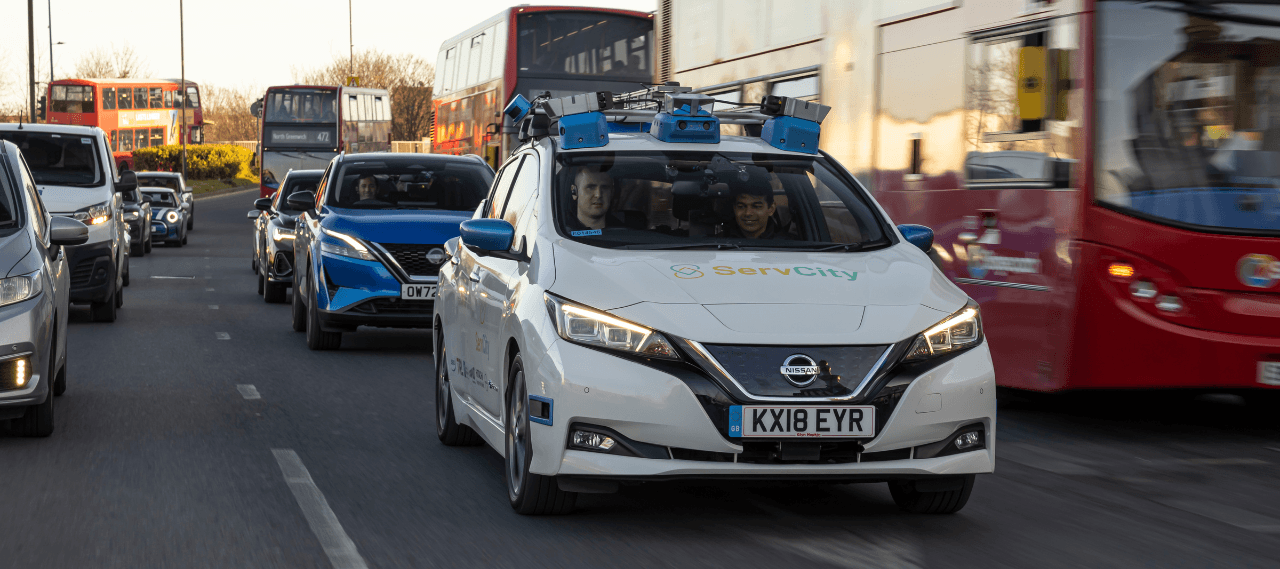
- En s'attaquant au réseau complexe des rues de Greenwich, à Londres, le projet ServCity a créé un modèle d'utilisation des infrastructures urbaines dans le cadre d'une technologie avancée de conduite autonome.
- Le consortium, soutenu par le gouvernement britannique, développe un véhicule autonome qui communique avec les infrastructures de la ville afin d'améliorer sa compréhension situationnelle dans un environnement urbain.
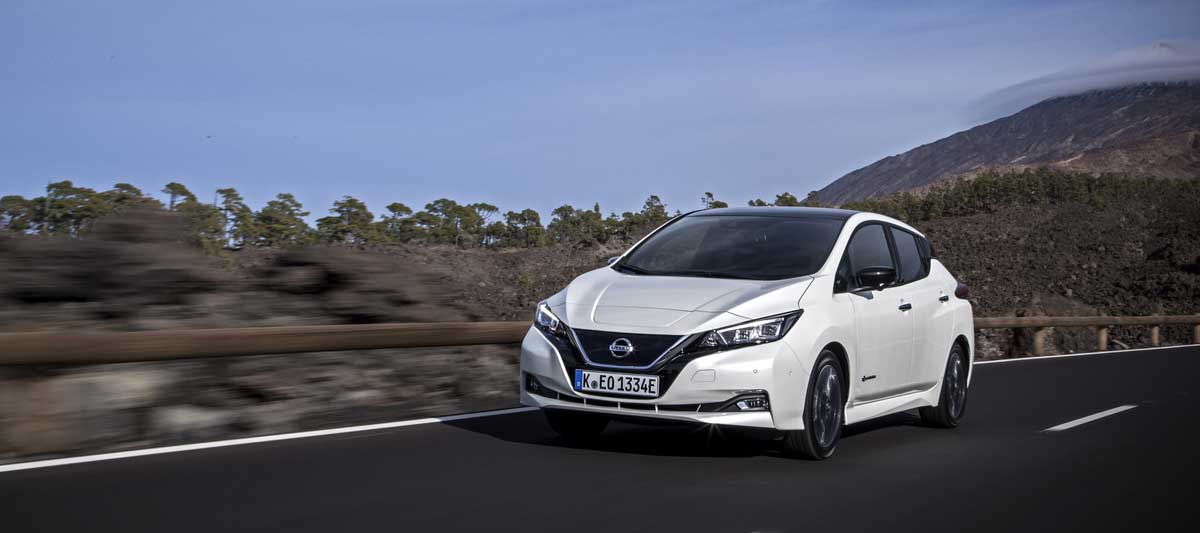
- Une Nissan LEAF 100 % électrique a été utilisée comme véhicule pour les essais. Elle a parcouru 1 600 kilomètres au cours de tests exigeants pour valider la future technologie de conduite autonome.
- Le projet ServCity contribue à l'évolution des technologies de conduite autonome chez Nissan, qui poursuit sa vision à long terme Nissan Ambition 2030.
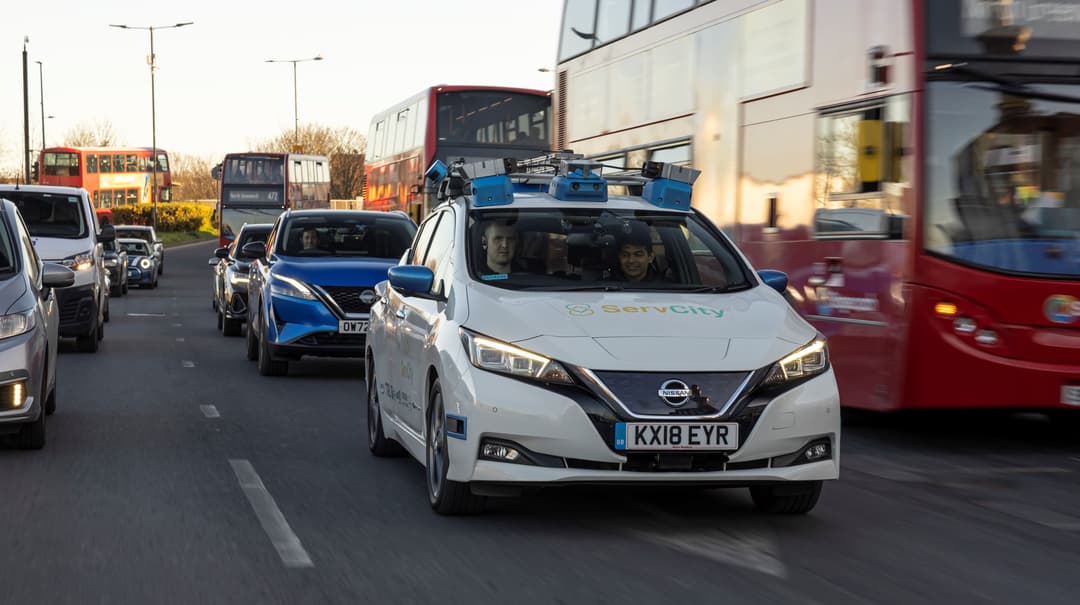
ServCity, le projet soutenu par Nissan et par le gouvernement britannique, est arrivé à son terme avec le déploiement d'une technologie avancée de conduite autonome dans des environnements urbains complexes à Londres et intégrée à l'infrastructure de la ville.
Après trois ans de recherche et plus de 1’600 kilomètres d'essais en conduite autonome, Nissan a travaillé avec les partenaires du consortium pour élaborer un plan qui aidera les villes britanniques à intégrer les technologies avancées de véhicules autonomes aux infrastructures urbaines. Le projet a également étudié comment les villes pourraient proposer un service de type «Robotaxi» à l'avenir, au bénéfice des habitants et des visiteurs.
Développé à partir d'une Nissan LEAF 100 % électrique, le véhicule connecté et autonome (VCA) de ServCity, connecté au Smart Mobility Living Lab (SMLL) de Greenwich, a passé avec succès des essais de validation de plus en plus difficiles dans les rues de Londres. ServCity a pu tirer parti de toutes les capacités du SMLL, qui a utilisé son réseau de capteurs routiers et un logiciel de traitement des données pour créer un environnement d'infrastructures coopératives, communiquant au véhicule de nouvelles sources de données afin d'améliorer sa perception situationnelle. L'infrastructure peut détecter un objet qui n'est pas dans le champ de vision du véhicule (par exemple, dans un coin ou au loin) et l'en informer afin qu'il puisse manœuvrer pour assurer la fluidité du trafic, par exemple en changeant de voie.